谦易智能轮椅控制系统面向全自动驾驶:轮椅自动规划路径、自动导航室内空间、自动规避动态障碍——由三维感知与闭环运动控制驱动。主角是平台的技术先进性,而不是实验室里坐在工位前的人。
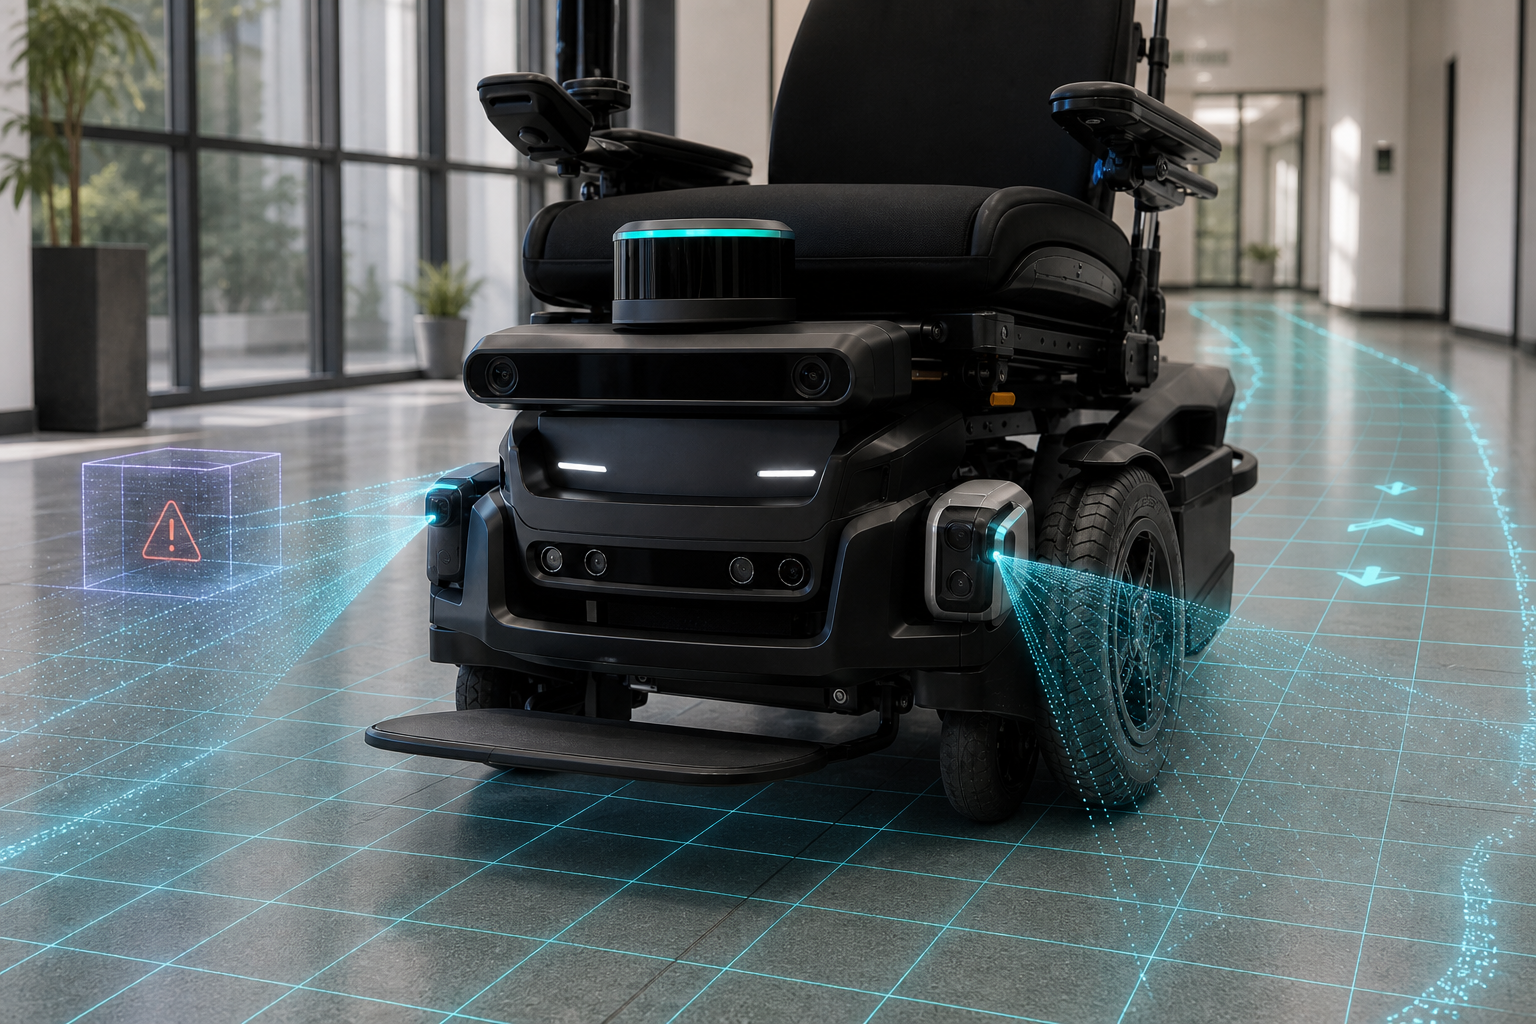
自动驾驶能力栈
我们把轮椅当作特种自主移动平台:建图/定位、全局规划、局部重规划,并在真实廊道约束下执行平滑、安全的轨迹。
核心能力
- 自动导航 — 在已建图室内空间定位并驶向目标
- 自动路径规划 — 全局路径 + 遇人/障碍时的局部重规划
- 自动避障 — 实时三维感知,柔和制动并保持安全间隙
- 闭环控制 — 舒适加减速与转向曲线,配合安全看门狗
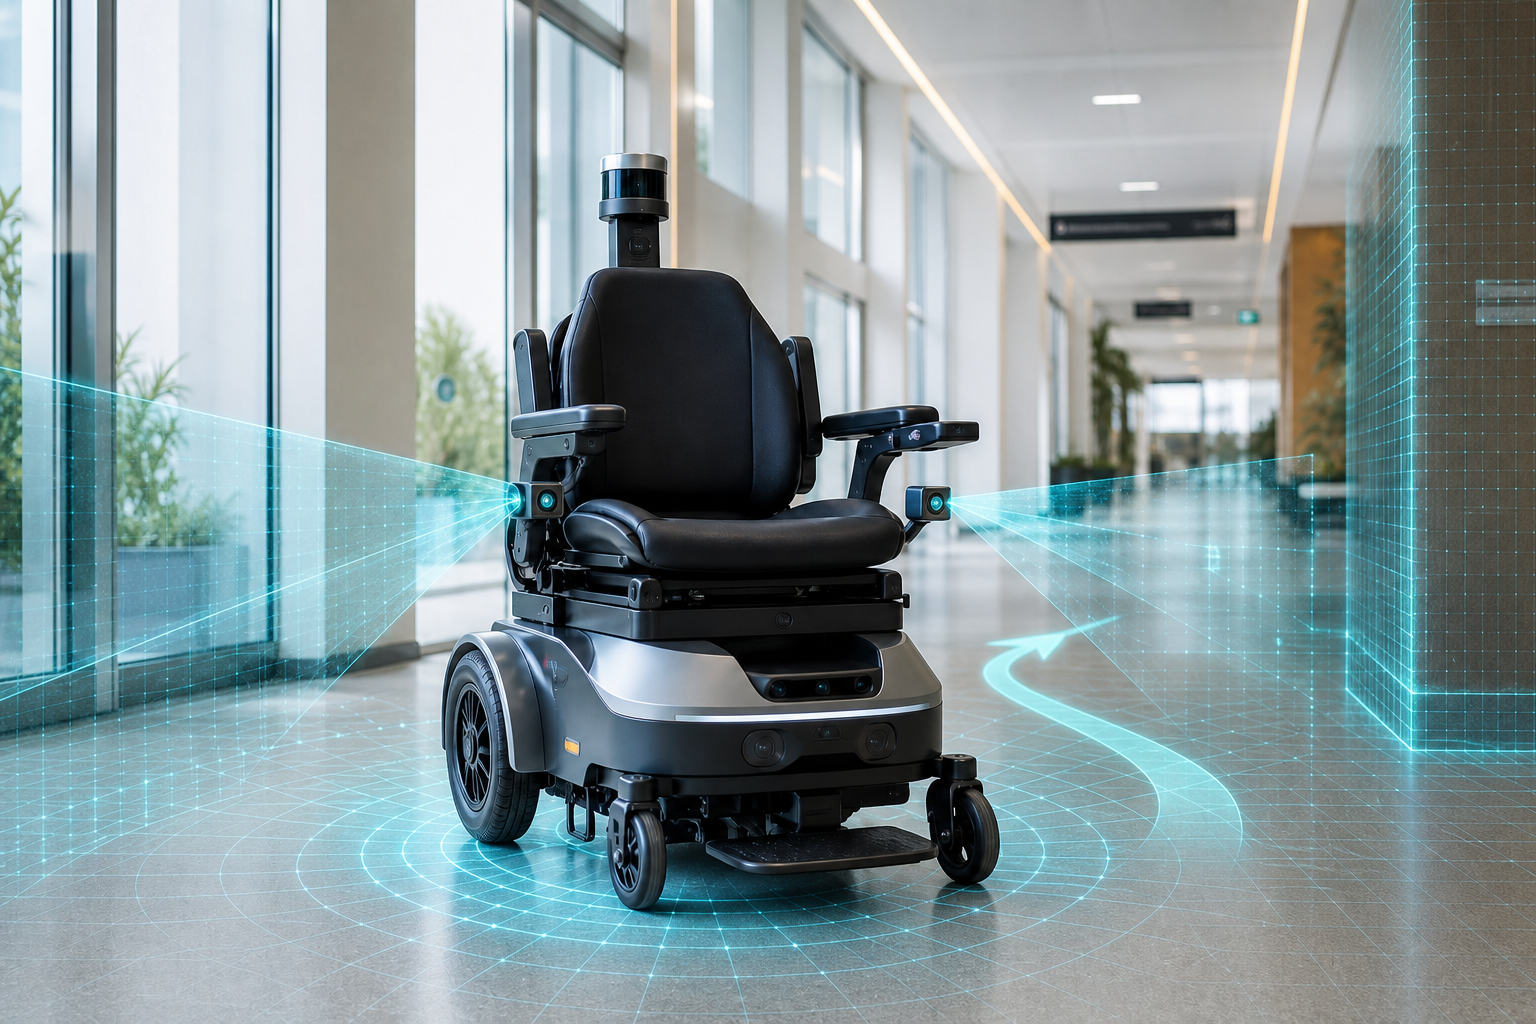
技术要点
| 感知 | TOF / 面阵激光雷达 / 相机融合,获取几何与可行空间 |
|---|---|
| 规划 | 全局路径 + 局部动态重规划 |
| 控制 | 闭环驱动,带速度 / 力矩限制 |
| 安全 | 看门狗、急停通路、传感失效时安全停车 |
| 集成 | 具备驱动接口的电动轮椅 / 移动底盘 |
可通过 联系我们 启动可行性评估。