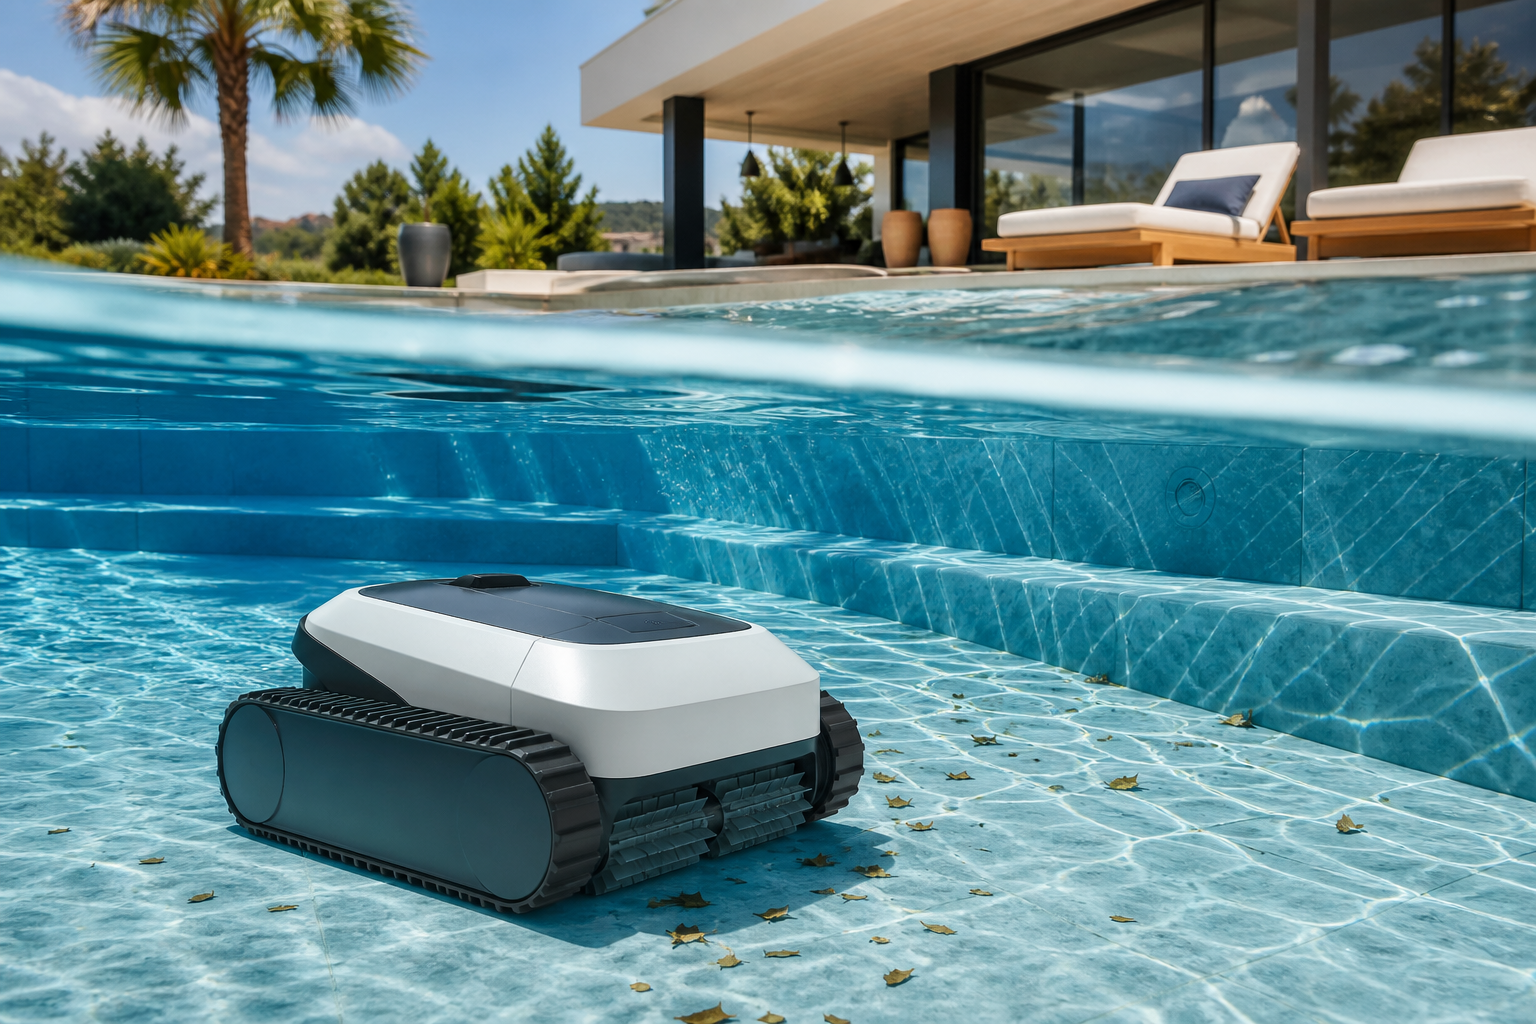
谦易爬墙款泳池清洁机器人控制系统面向家庭、别墅及中小型商用泳池,将无线清洁设备升级为自主水下移动机器人。系统协同感知、定位、覆盖规划、履带/轮式驱动、滚刷与水泵控制,让同一平台能够覆盖池底、池壁、墙角、斜坡、台阶与水线,不再由拖线决定运行路径。
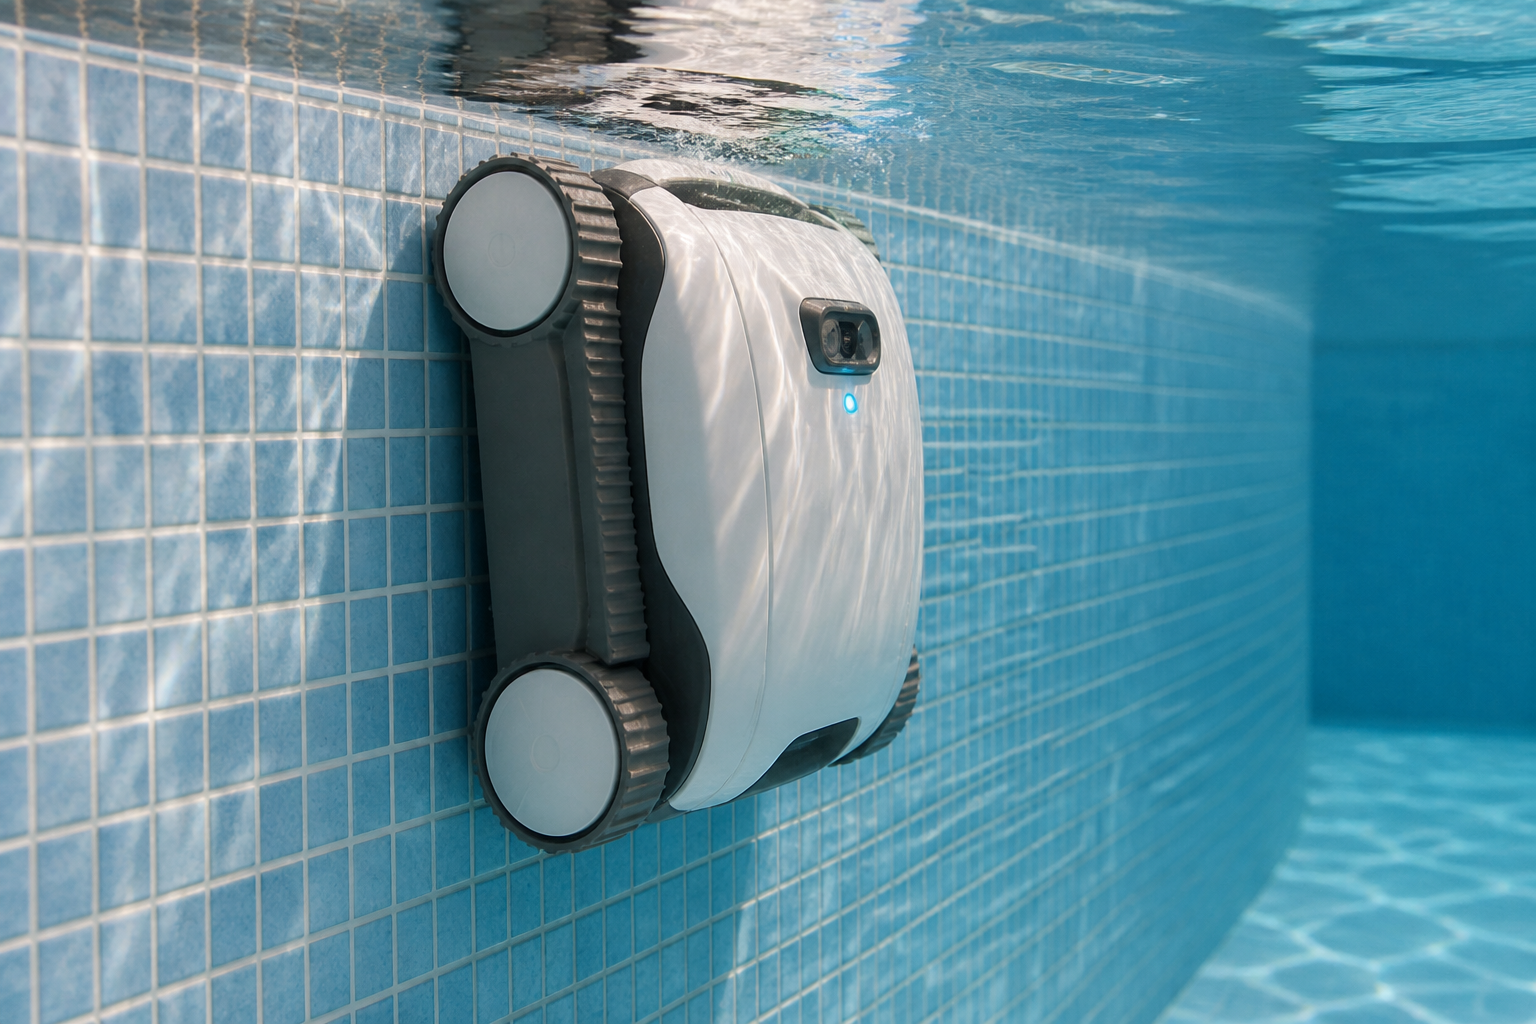
面向全池面的自主清洁
泳池不是简单的平面,而是边界受限的三维水下作业空间。机器人需要在无 GPS 环境下估计运动,识别池底与池壁姿态,补偿水下打滑,并在电量变化时保持有序覆盖。系统按感知 → 状态估计 → 规划 → 执行 → 验证 → 恢复形成闭环。
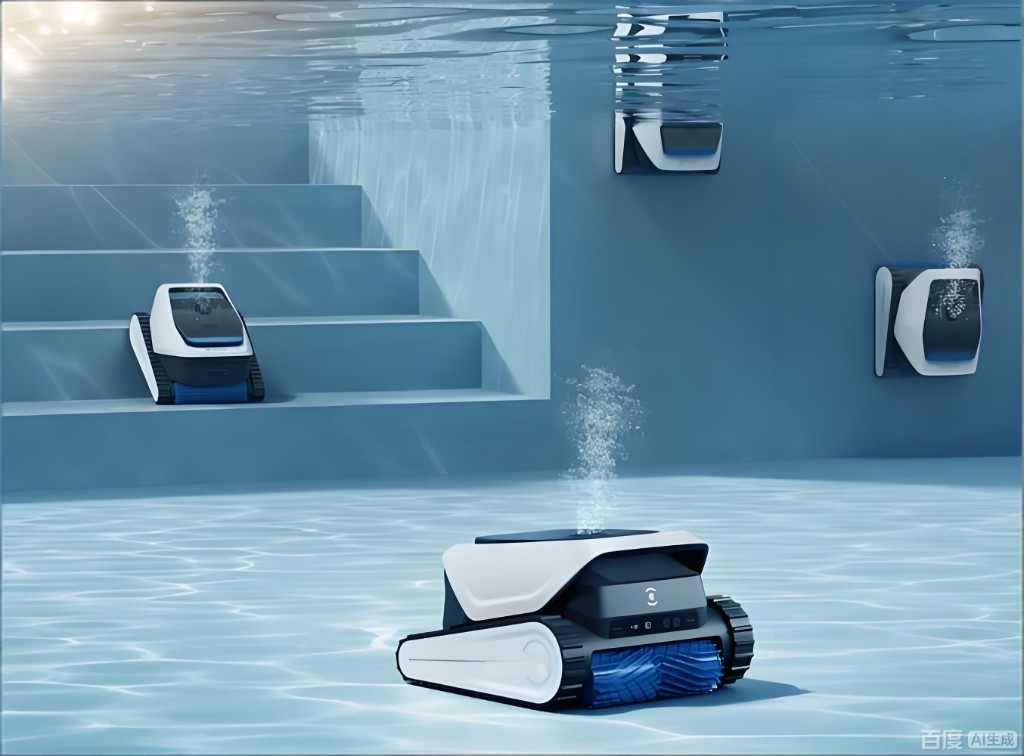
覆盖规划与智能导航
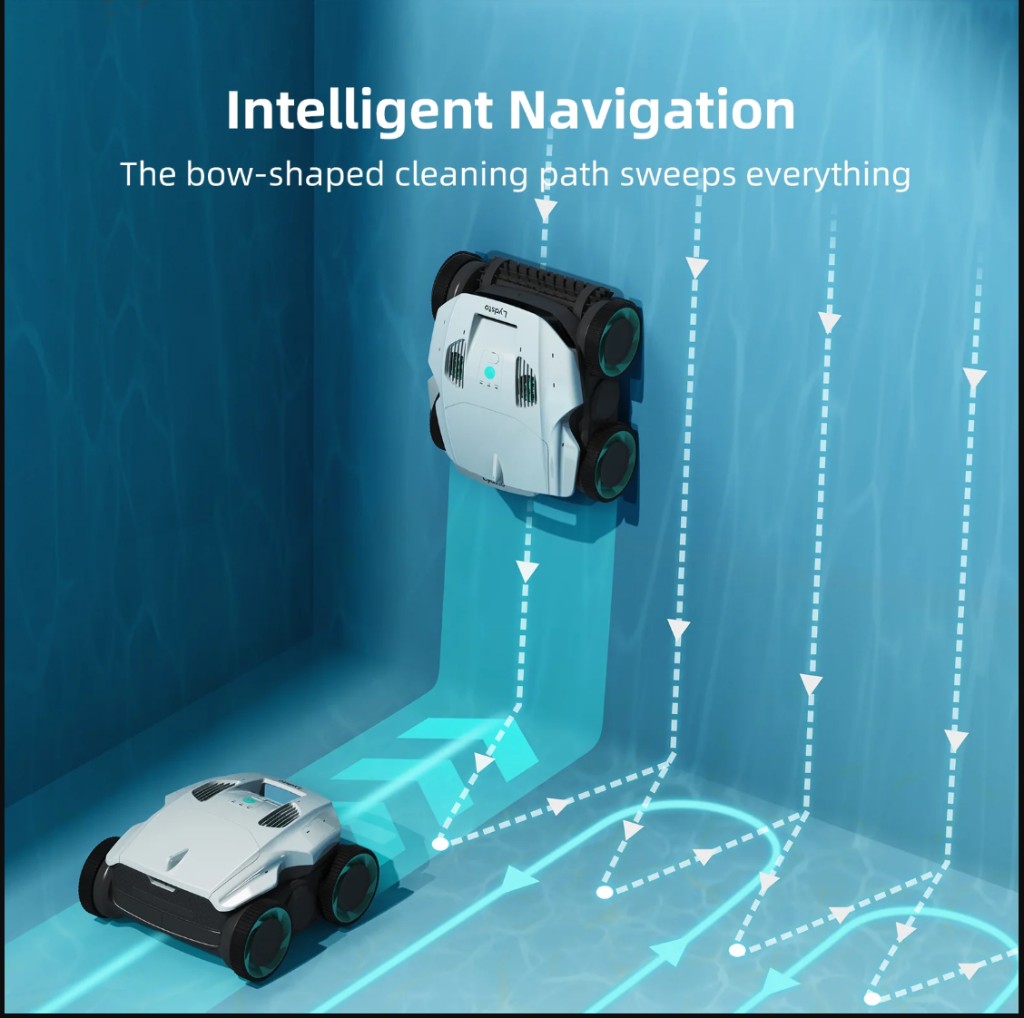
机器人入水后,结合轮/履带里程计、惯性传感器、电机反馈及可配置的边界传感器建立运动参考。弓字形覆盖路径把泳池划分为有序清洁通道;边界事件和累计运动用于修正路线,中断或疑似漏扫区域可加入回访队列。
用户可感知的核心价值
- 有序覆盖 — 规划通道、贴边处理和漏扫回访,替代纯随机运行
- 多池面移动 — 吸附、牵引与姿态协同,支持池底到池壁、池壁到水线切换
- 打滑自适应 — 利用电流、里程计和惯性反馈判断牵引力变化并调整驱动
- 清洁与运动协同 — 根据行驶速度和池面状态联动滚刷、过滤流量与驱动
- 更安全的无人值守 — 离水、卡滞、过流、传感超时、低电量和看门狗触发受控响应

技术架构与特点
| 状态估计 | IMU、轮/履带里程计、电机反馈及可配置测距或边界感知 |
|---|---|
| 覆盖规划 | 弓字形通道、贴边清洁、自适应转向与中断区域回访 |
| 池面识别 | 根据姿态和驱动反馈判断池底、斜坡、池壁、墙角、台阶和水线状态 |
| 运动控制 | 左右驱动闭环、打滑检测、爬墙过渡控制与脱困动作 |
| 清洁控制 | 滚刷、吸污/水泵、过滤与行驶速度针对不同池面协同 |
| 能量管理 | 任务调度、低电量响应、完成策略与可配置回收行为 |
| 安全机制 | 入水/离水检测、堵转与过流保护、传感器看门狗及失效安全停车 |
| 产品集成 | 电机、水泵、电池、传感器、BLE/Wi-Fi、App 状态和 OTA 模块化接口 |
典型任务流程
- 投放与自检 — 检查传感器、驱动、水泵、滚刷和电池状态。
- 边界获取 — 根据移动过程和池壁接触建立初始空间参考。
- 池底覆盖 — 执行有序通道,并响应边缘、障碍和斜坡。
- 池壁与水线循环 — 在控制吸附力和速度的同时完成池面切换。
- 脱困或任务完成 — 回访中断区域、处理卡滞,并以便于回收的状态结束。
最终传感器组合与导航策略需根据泳池结构、底盘形式、驱动方式、清洁机构、电池容量和目标成本共同确定。谦易可提供算法集成、运动控制调试、传感器选型、嵌入式实现,以及从样机到产品化的验证支持。
可通过 联系我们 了解无线爬墙控制方案。