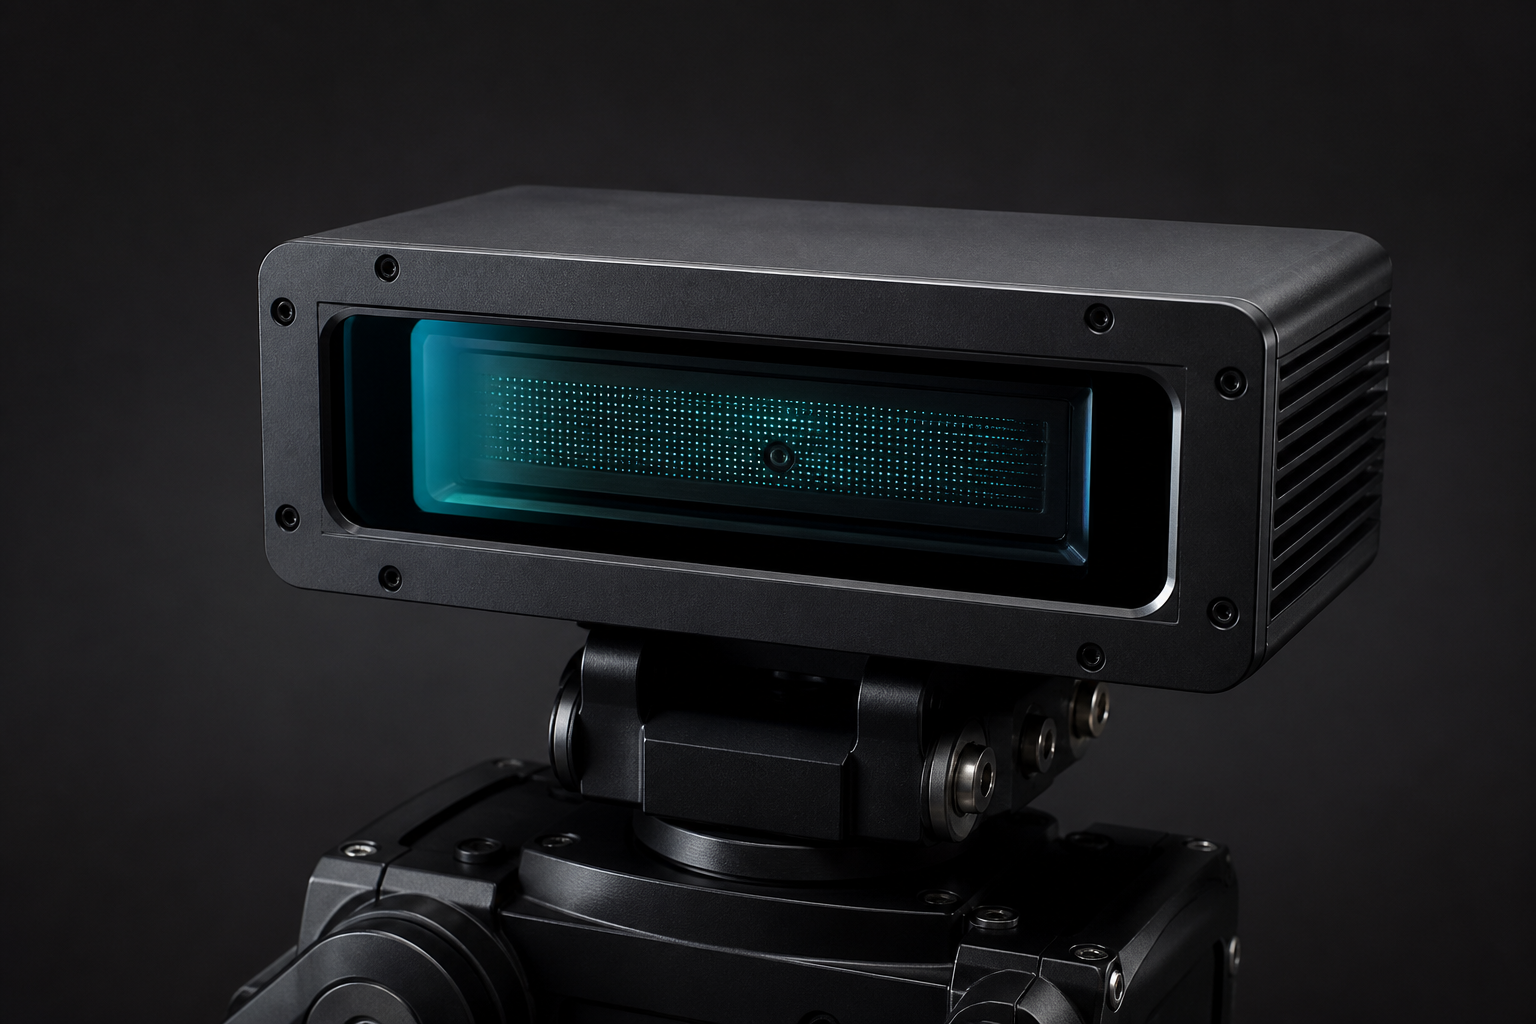
谦易 3D 面阵激光雷达为需要持续理解空间的机器人与装备提供结构化点云覆盖——而不只是单线扫描。面向振动、粉尘与几何变化常态存在的现场可靠性而设计。
解决什么问题
当平台在仓储、堆场、航站楼或户外服务区移动时,需要宽视野、可预期更新率的空间感知。面阵激光雷达为建图、廊道跟随、动态障碍处理与中长远规划提供几何底座。
核心能力
- 稠密空间覆盖 — 相对单线雷达,更适合复杂场景几何
- 强调工业稳定性 — 面向移动底座连续工况
- 控制友好数据流 — 带时间戳点云,服务定位与规划节点
- 多传感器就绪 — 可与 TOF(近场)、相机(语义)、轮速/IMU 里程计融合
典型指标(可按项目配置)
| 架构 | 固态 / 面阵激光雷达(按项目配置) |
|---|---|
| 输出 | 三维点云 / 距离图数据流 |
| 适用场景 | AMR/AGV、巡检机器人、户外服务平台 |
| 环境 | 室内工业至半户外(随防护与套件而定) |
| 软件 | 驱动示例、同步建议、感知接入接口 |
在谦易方案中的位置
在机场视觉检测、泳池清洁自主、轮椅导航与视觉跟随球车等方案中,面阵激光雷达通常承担中远距几何锚定,TOF 与线激光则负责近场对接或轮廓测量。
可通过 联系我们 对接工程师。