QianEasy
三维感知与闭环控制——根植于移动机器人 AI 视觉、SLAM 与导航避障能力。
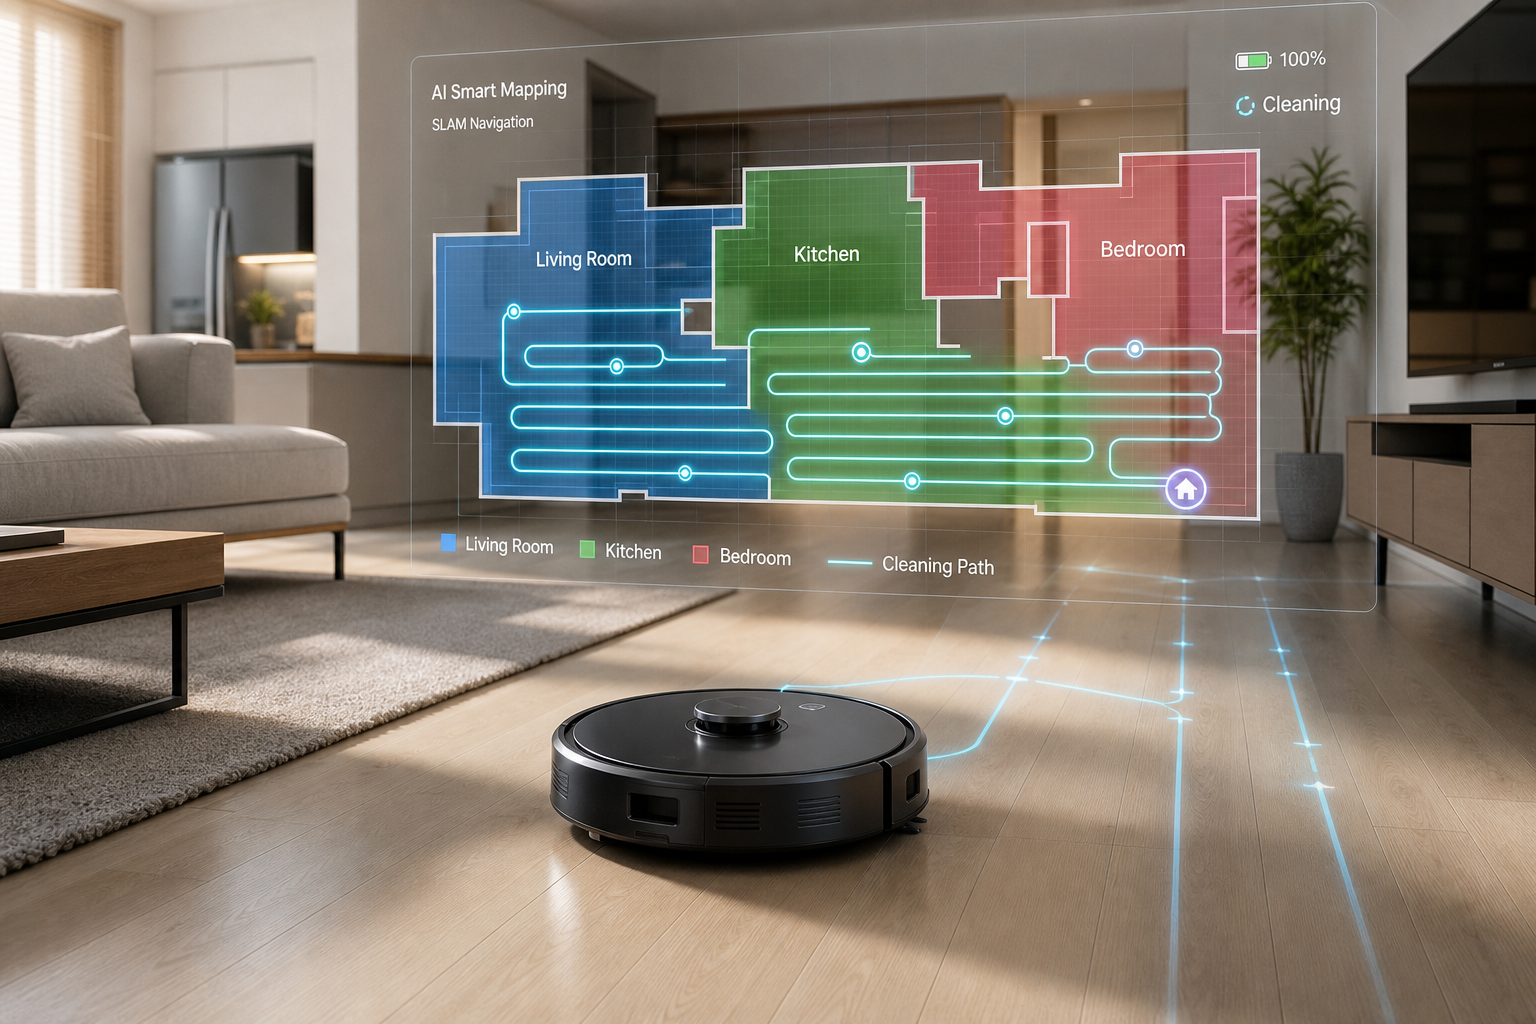
AI 智能扫地机器人
能力平台
同一套能力栈——从三维感知硬件到闭环运动——以 AI 视觉、SLAM 与导航避障为根基,复用于各类应用场景。
01
TOF、面阵激光雷达与线激光提供深度与几何。
02
AI 视觉、SLAM 建图、导航与避障。
03
导航避障、带安全策略的闭环规划与运动执行。
能力沉淀
立足十余年 AI 扫地机器量产与多年 AGV 移动机器人沉淀——以 AI 视觉、SLAM 建图导航与避障为核心能力。
解决方案
同一套 AI 视觉、SLAM 与导航避障能力栈——按行业选择入口。
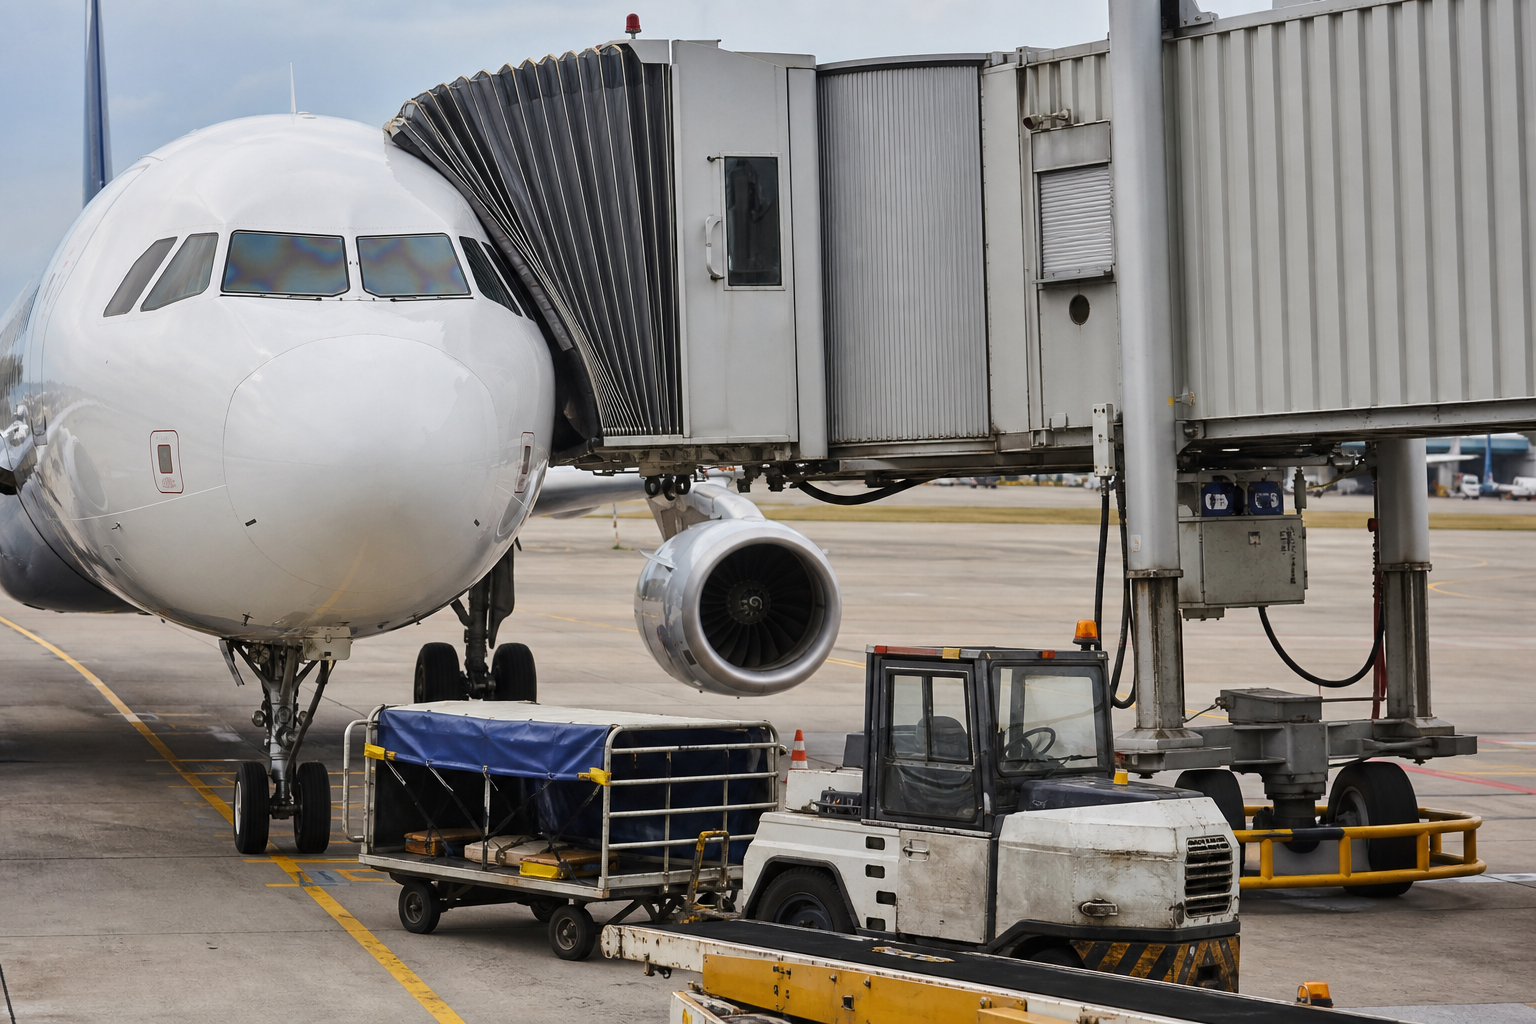
机坪设备视觉与控制——登机桥、转运车、舱门。
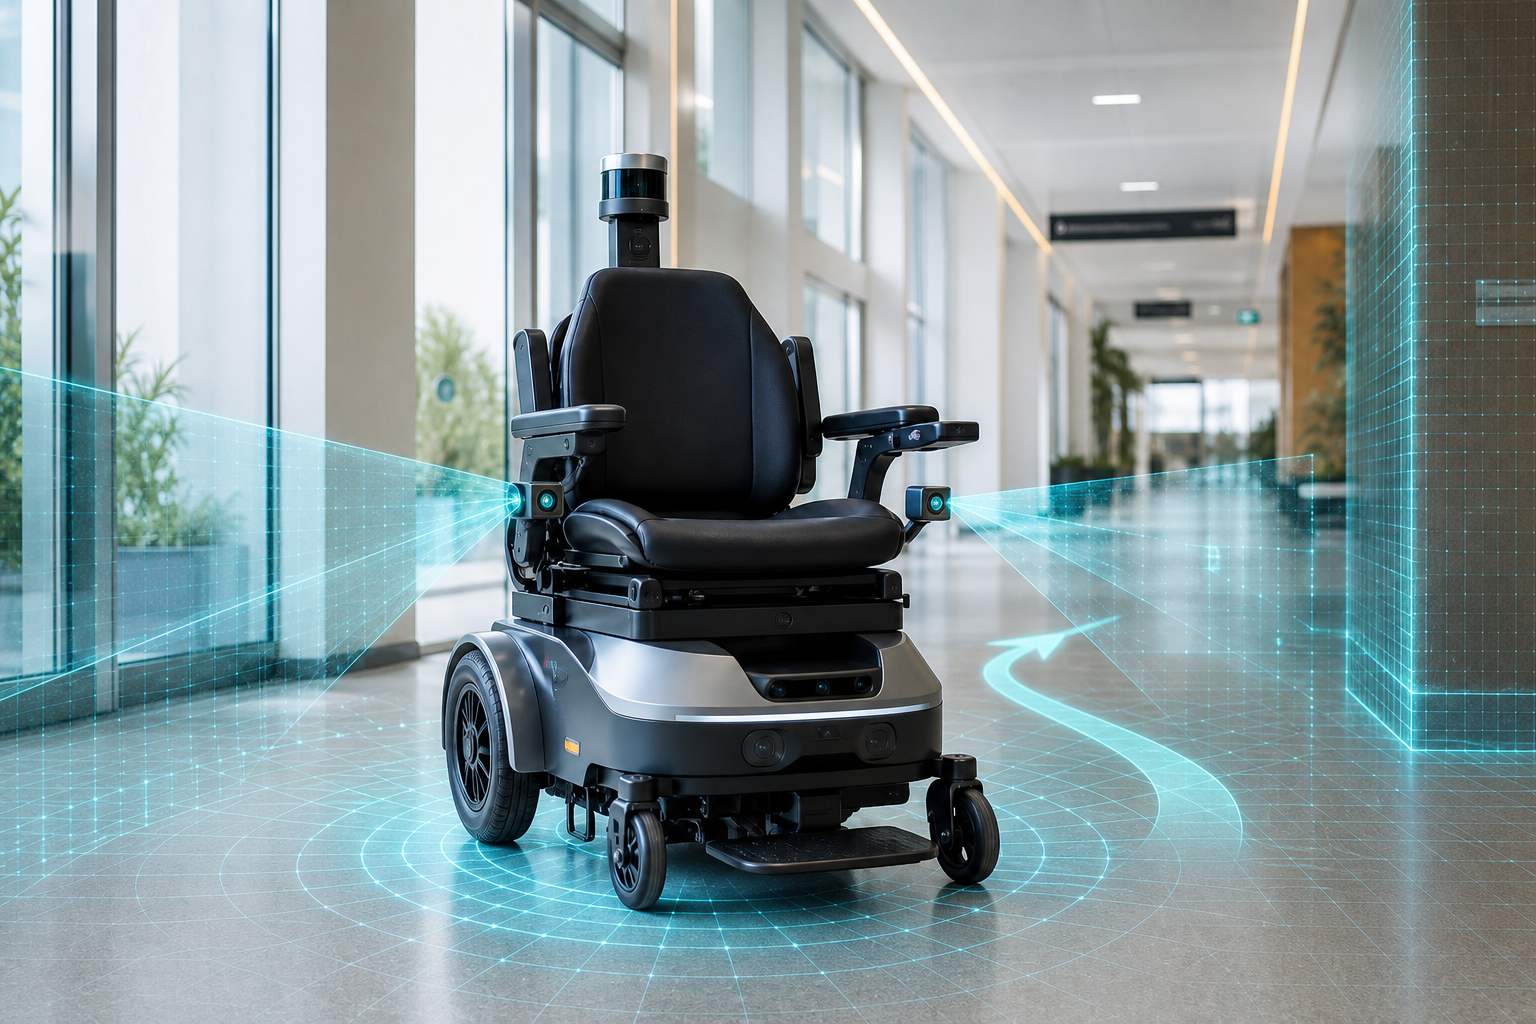
面向宠物陪伴机器人、智能扫地机器人、智能轮椅、视觉跟随球包车和泳池清洁机器人的感知、导航、自动避障与运动控制。
产品
从深度感知到结构光——为集成落地而设计,而非仅停留在演示。
面向导航、对接与场景理解的工业级飞行时间(TOF)深度感知。
面向移动平台与检测系统的稠密面阵 / 固态激光雷达空间感知。
单线激光扫描传感器,具备宽角度线性扫描能力,专为机器人近场避障检测设计。
合作
欢迎致电或提交咨询,沟通您的场景、精度目标与部署约束。