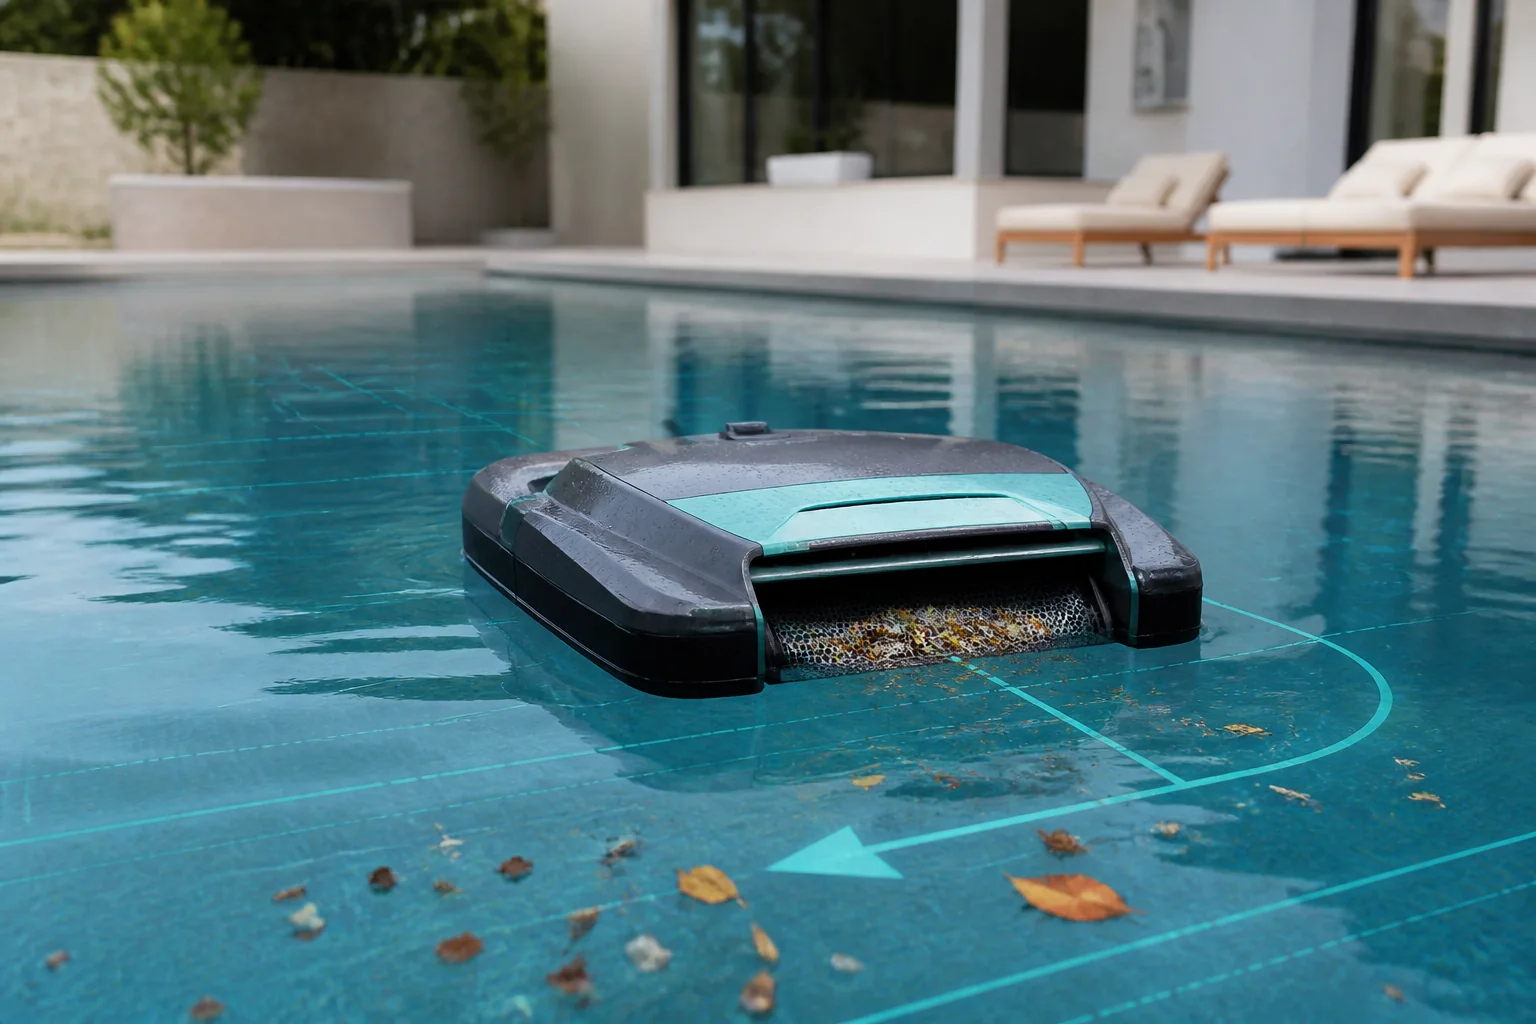
谦易水面款泳池清洁机器人控制系统面向自主漂浮式清洁平台,在树叶、昆虫、花粉、灰尘等垃圾沉底前完成收集。系统协同环境感知、路线规划、差速推进、吸入口控制、能量管理与安全监测,将紧凑型水面清洁设备升级为可靠的自主移动机器人。

控制系统可实现的核心功能
- 水面漂浮垃圾收集 — 协同行驶速度、吸入口流量与集污状态,收集树叶、昆虫、花粉及轻质杂物
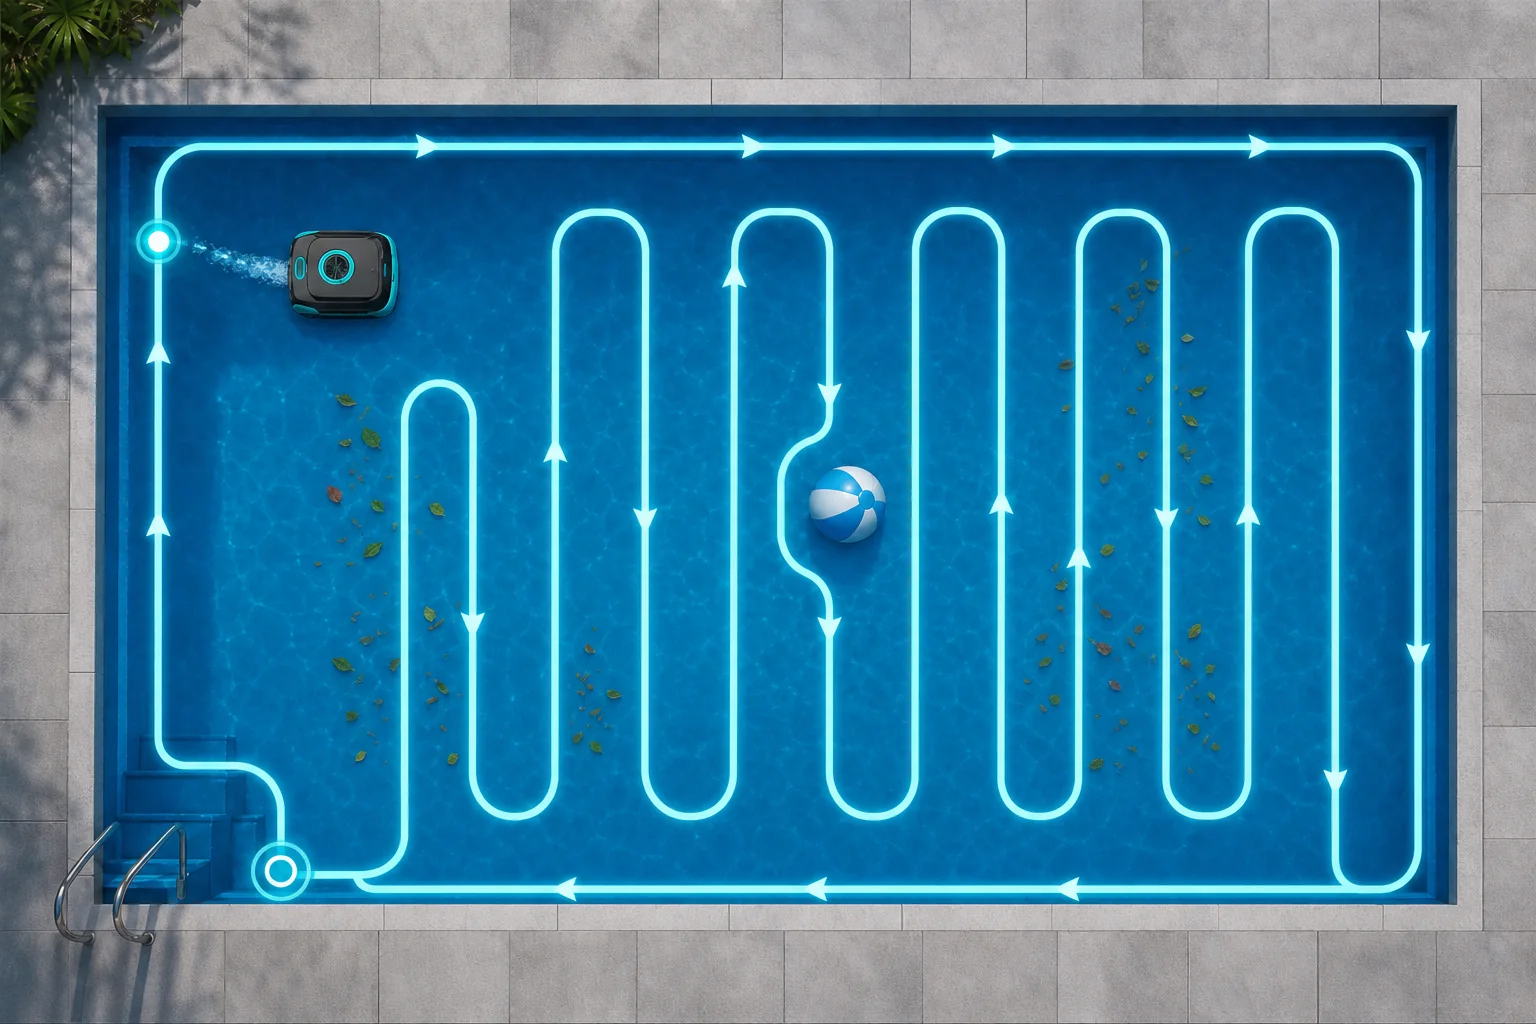
- 有序水面覆盖 — 规划平行清洁通道和自适应转向,减少纯随机游走
- 贴边与墙角清洁 — 沿泳池边界运行,并与池壁、台阶、扶梯和进出水口保持可控间距
- 自动避障 — 识别泳者、玩具、漂浮物及临时障碍,执行减速、停车或局部重规划
- 复杂水面稳定运动 — 补偿水波、风漂、集污偏载及左右推进差异
- 任务与能量管理 — 结合剩余任务和电量安排清洁,支持回到池边及可选充电/停靠接口
导航与清洁流程
机器人结合边界观测、惯性运动、推进反馈及可配置的测距或视觉传感器,建立轻量化泳池作业空间。覆盖规划器将水面划分为清洁通道,局部规划器持续绕开漂浮障碍并修正航向与速度;边界事件与已行驶轨迹用于判断疑似漏扫区域并安排回访。
产品功能说明
| 水面感知 | 可配置相机、TOF/测距、碰撞、IMU 和电机电流输入,识别边界、障碍与运动状态 |
|---|---|
| 覆盖规划 | 平行通道、贴边清洁、自适应转向、中断区域回访及可配置清洁分区 |
| 自动避障 | 针对泳者、玩具、扶梯及漂浮物执行减速、停车、绕行和局部重规划 |
| 推进控制 | 左右推进器或桨轮闭环控制,支持航向修正与风漂补偿 |
| 清洁控制 | 行驶速度与吸入口协同、堵塞监测及可选集污篮状态输入 |
| 能量管理 | 电量感知任务调度、低电量响应、回到池边及可选自动停靠 |
| 通信功能 | BLE/Wi-Fi 状态、启动/暂停、模式选择、诊断及可选 OTA 集成 |
| 安全机制 | 离水、堵转、过流、传感超时、通信丢失及失效安全停车处理 |
典型任务流程
- 投放与自检 — 检查传感器、推进、吸入口、电池及通信状态。
- 边界获取 — 识别泳池轮廓并建立初始运动参考。
- 规划水面清洁 — 执行有序通道并持续收集漂浮垃圾。
- 贴边与避障 — 沿边界清洁,并绕开临时障碍。
- 完成与回收 — 回访漏扫区域,在指定池边或可选停靠点结束任务。
最终控制方案需根据船体结构、推进形式、吸污机构、传感器组合、电池容量、泳池形状及产品目标成本进行适配。谦易可提供传感器选型、导航算法、嵌入式控制、App/通信集成、样机调试及产品化验证支持。
可通过 联系我们 沟通水面清洁机器人控制方案。