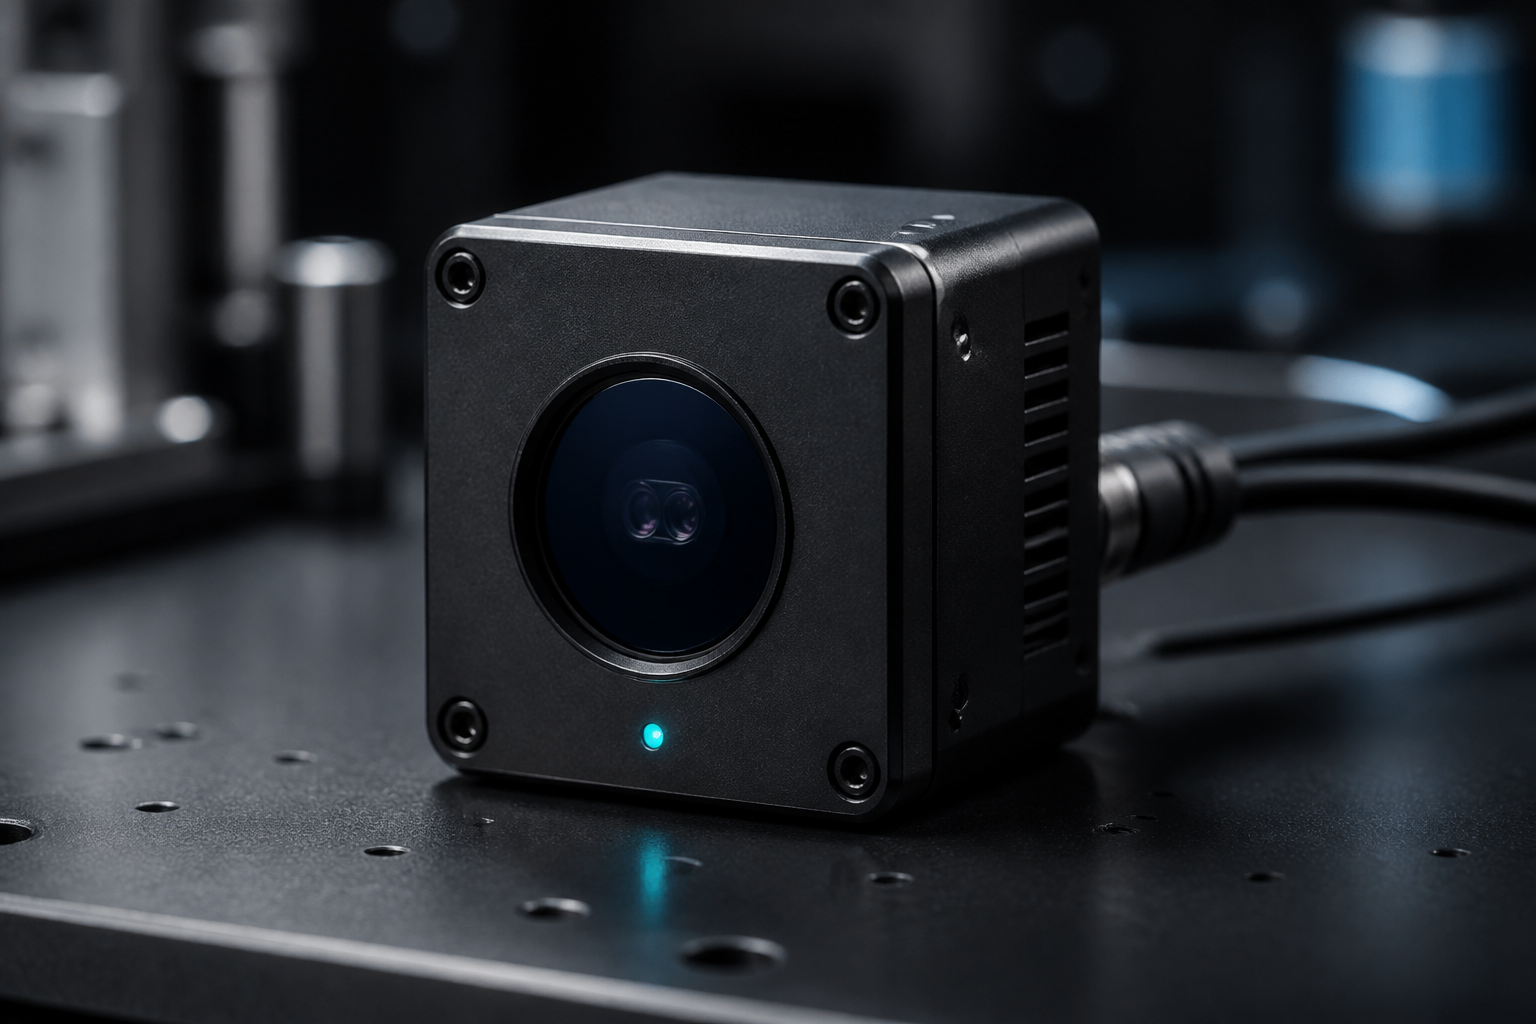
谦易 3D TOF 传感器模组将调制近红外光转换为稠密深度图,为移动机器人与工业视觉系统提供稳定的几何层,支撑定位、障碍感知与精密对接。
解决什么问题
仅靠二维相机难以稳定获得尺度信息,也容易受光照变化影响。TOF 以低延迟输出米制深度,让控制闭环能够以毫米级几何量进行决策。典型应用包括 AMR 对接、抓取辅助、廊道/舱内感知,以及移动平台周围的安全包络。
核心能力
- 米制深度输出 — 标定后的距离帧,服务规划与位姿估计
- 低延迟链路 — 适配闭环运动与对接行为
- 室内/混合光照适应性 — 面向工厂与室内物流环境
- 便于融合 — 可与激光雷达、RGB、IMU 组成多传感器栈
典型指标(可按项目配置)
| 感知原理 | 间接 / 直接飞行时间(TOF,按项目配置) |
|---|---|
| 工作距离 | 短中距室内 / 近场工业(随应用而定) |
| 输出 | 深度图 / 点云流,带时间戳帧 |
| 接口 | 以太网 / USB / MIPI 等,按集成方案提供 |
| 集成支持 | 标定、同步与控制侧消费的 SDK 接口 |
集成说明
我们提供外参标定建议、安装注意事项,以及可接入导航与视觉定位控制器的示例链路。在机场检测、智能轮椅或高尔夫跟随等方案中,TOF 常作为近场深度层,与更远距的激光雷达协同工作。
可通过 联系我们 与工程师沟通。