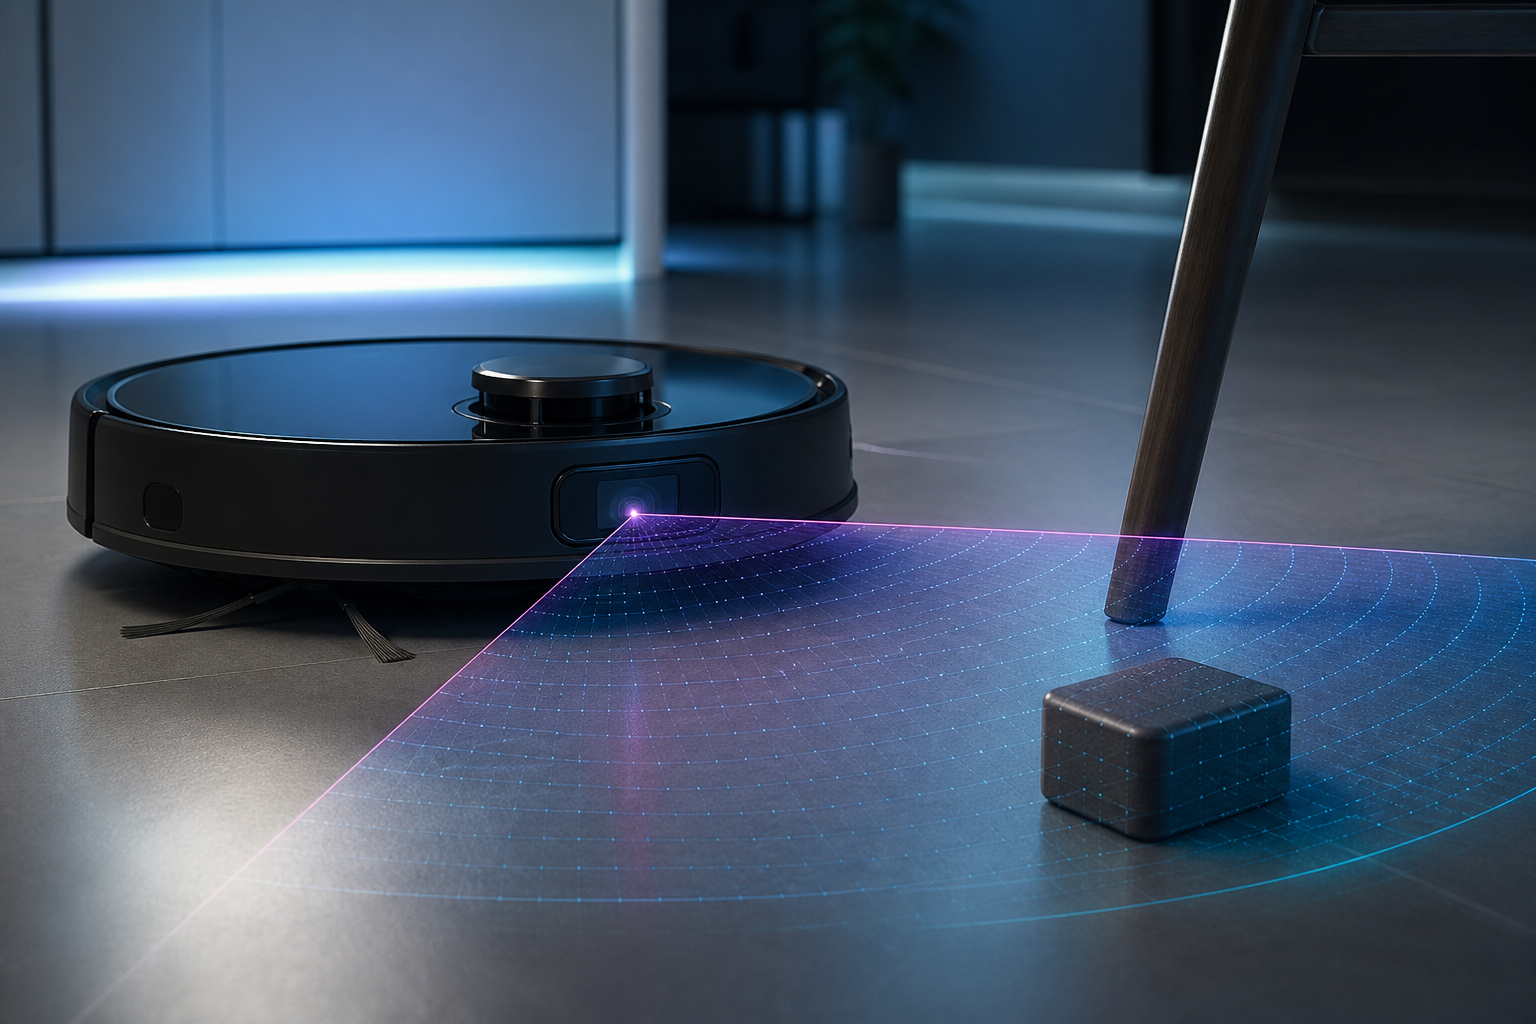
谦易线激光是一款单线激光扫描传感器:投射不可见近红外激光线,并在宽角度扇区内测量距离。它不同于用于建图的多线/面阵激光雷达,而是面向移动机器人的前置避障检测——扫地机器人、室内服务平台及其他特种底盘,需要快速、可靠的近场几何信息。
它是什么
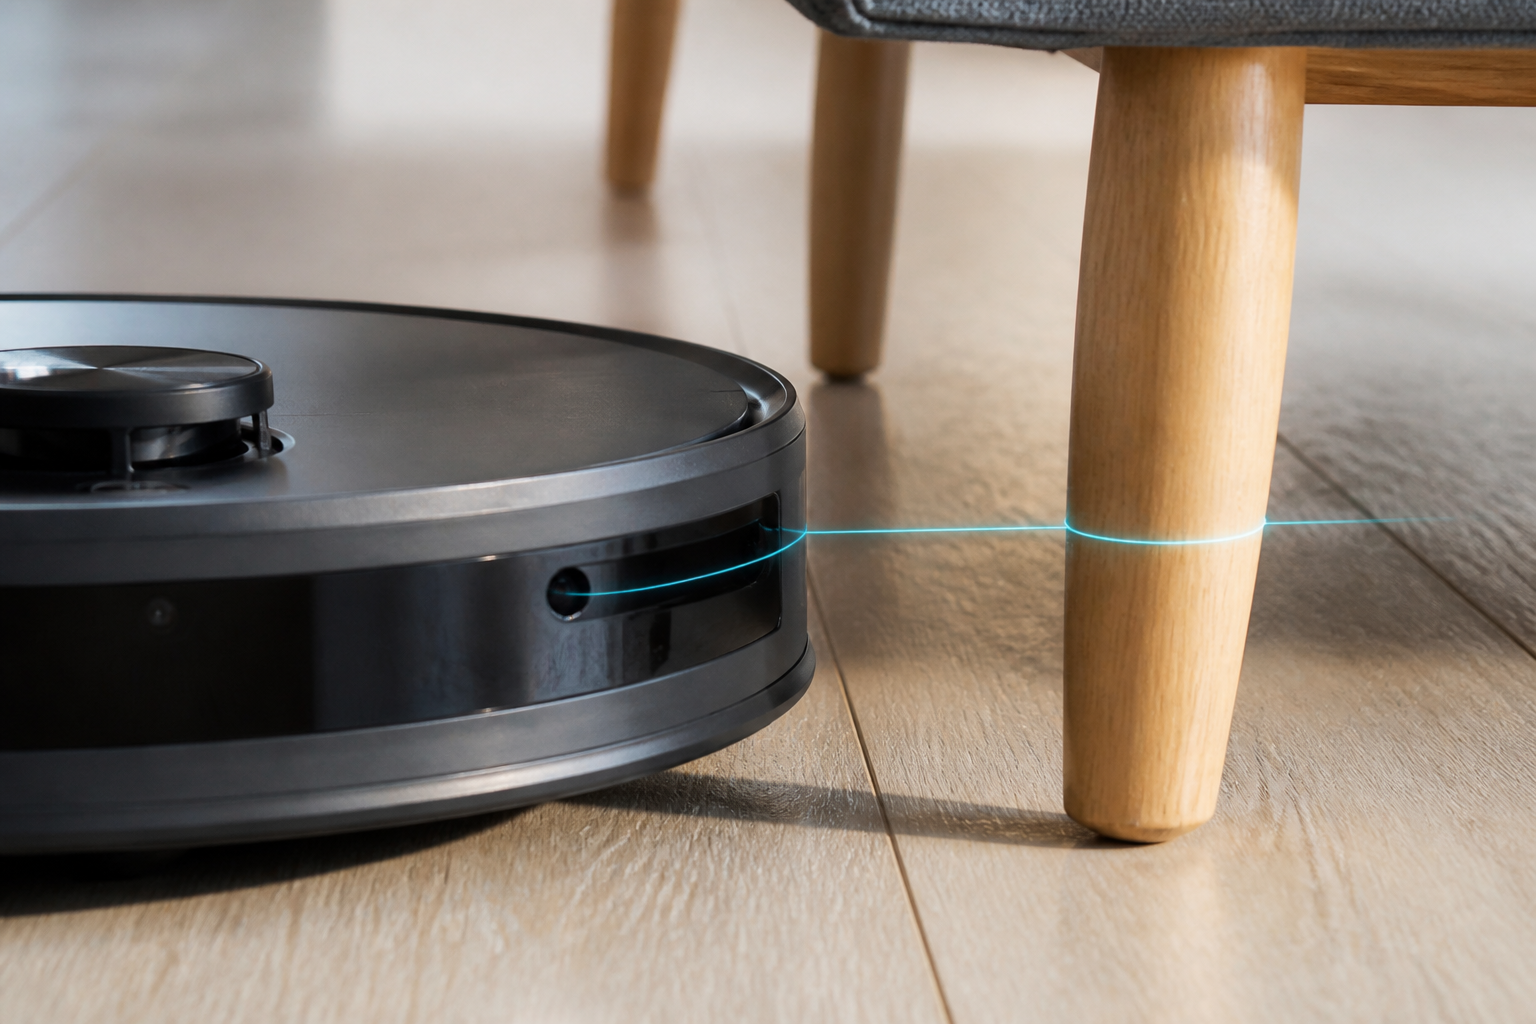
基于结构光/三角测量的线扫描方案:激光条纹横扫场景,成像链路恢复障碍物的距离与方位角。典型安装在机头前方,略带俯仰角,使光线扫过底盘前方地面——在碰撞前捕捉家具腿、门槛与低矮杂物。
解决什么问题
轮式雷达与导航相机覆盖中远距空间,但保险杠区域仍需要专用近场层。线激光以较高刷新率与宽 FOV 补齐这一层,使控制系统能在接触前减速、转向或后退——尤其在家居与走廊等杂乱环境中,厘米级前方几何至关重要。
核心能力
- 单线角度扫描 — 典型 120° 扇区,覆盖前方避障
- 近场测距 — 工作距离贴合保险杠/底盘间隙
- 抗环境光 — 面向明亮室内(约 50k Lux 量级)
- 机器人友好接口 — I2C / UART 类接口,接入 MCU 或感知板
- 人眼安全近红外 — 参考规格满足 Class 1(IEC 60825-1)
典型规格(参考模组)
下表为典型避障型封装;波长、量程与外形可按项目调整。
| 传感类型 | 单线激光扫描 / 结构光测距 |
|---|---|
| 激光光源 | 近红外线激光(典型 808–850 nm) |
| 视场角 FOV | 120° |
| 俯仰角(安装) | 约 15° ±2° 向下(随应用调整) |
| 测距量程 | 典型 30–300 mm(白色目标);短距封装约 20–120 mm |
| 帧率 / 采样 | 典型 ≥20 Hz / 约 20 fps |
| 角分辨率 | 典型约 0.75°(随封装;<1.2° 量级) |
| 抗环境光 | 约 50,000 Lux |
| 数据接口 | I2C / UART |
| 工作电压 | 5 V |
| 工作温度 | −10°C ~ +45°C(湿度按封装) |
| 储存温度 | −30°C ~ +70°C |
| 模组尺寸 | 典型 28 × 21.3 × 10.8 mm |
| 激光安全等级 | Class 1(IEC 60825-1:2014 第 3 版,参考型号) |
| 模组寿命 | 典型 ≥3,000–10,000 h(随封装) |
安装建议(扫地机 / 移动机器人)
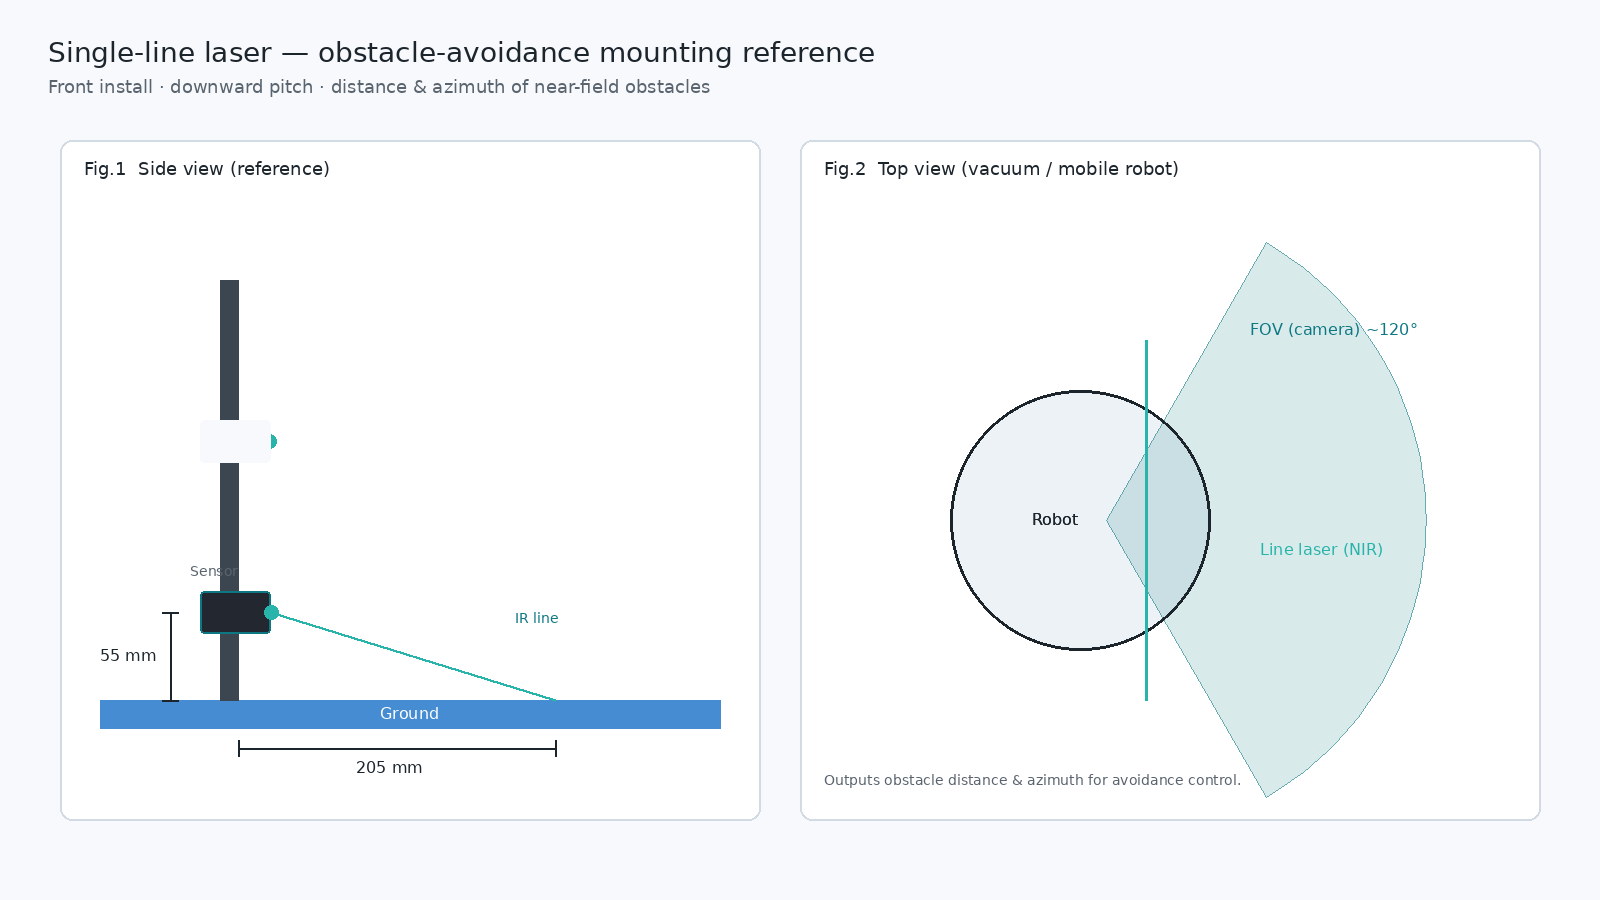
- 安装在底盘前方;激光线大致水平朝向地面前方投射。
- 参考几何:安装高度约 55 mm,落地点约前方 205 mm(随俯仰角与底盘间隙微调)。
- 保证相机 FOV 覆盖投射的近红外线;控制器据此估计障碍距离与方位,用于避障控制。
在谦易方案中的位置
在扫地机等室内移动平台上,线激光是近场“保险杠”传感器。在智能轮椅、高尔夫跟随与泳池平台中,它与 TOF / 面阵激光雷达互补:雷达看中远距空间,线激光补齐不可遗漏的前方近场几何。
可通过 联系我们 与工程师沟通。